使用指南
控制台使用指南
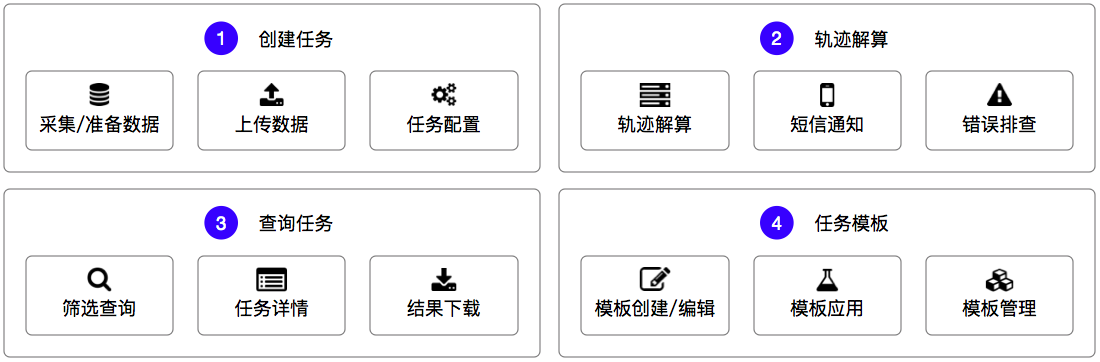
创建任务
千寻云迹以解算任务的形式提供解算服务。用户需要输入原始采集数据和解算配置信息来创建解算任务,再由千寻云迹在云端进行轨迹解算,并输出结果文件。
采集/准备数据
根据您所使用的服务类型的不同(GPPK,GIPPK),您需采集GNSS观测数据以及惯导系统数据。
1. 对于卫星后处理解算,您需提供GNSS观测数据来进行卫星后处理解算。观测数据需要以ZIP压缩文件形式提供,压缩文件中需包含以下文件:
- 一份终端GNSS观测数据,支持格式:
- Rinex 2.1X和3.X版本文件格式,后缀名:.obs、.rnx、.yyo,其中"yy"为数据采集的年份,如:18o, 19o。
- Novatel二进制文件,后缀名:.gps。
文件样例:GPPK_RENIX.zip(Rinex 3.03版本的文本文件)
2. 对于卫星惯导后处理解算,您需提供GNSS观测数据+惯导传感器数据来进行卫星惯导后处理解算。采集数据需要以ZIP压缩文件形式提供,压缩文件中需包含以下文件:
- 一份终端GNSS观测数据,支持格式:
- Rinex 2.1X和3.X版本文件格式,后缀名:.obs、.rnx、.yyo,其中"yy"为数据采集的年份,如:18o, 19o
- Novatel二进制文件,后缀名:.gps
- 一份惯导传感器数据,支持格式:
- IMU文本文件,后缀名:.imu,IMU文本详细信息请见下文
- Novatel二进制文件,后缀名:.gps
如您的GNSS观测终端和惯导传感器系统均来自Novatel厂家,则GNSS观测数据和惯导数据可能以单个gps二进制文件输出,该单个gps文件包含GNSS观测信息和惯导信息,千寻云迹同样支持这种的gps文件。这种情况下,则压缩文件中只需要包含一个gps文件。
文件样例:GIPPK_GPS.zip(诺瓦泰GNSS观测终端+Novatel-SPAN-CPT惯导系统的输出文件)
注:Rinex文件需包含数据:载波相位,伪距,多普勒,信号强度。一个ZIP压缩文件内只可包含一段轨迹的采集数据。
上传数据
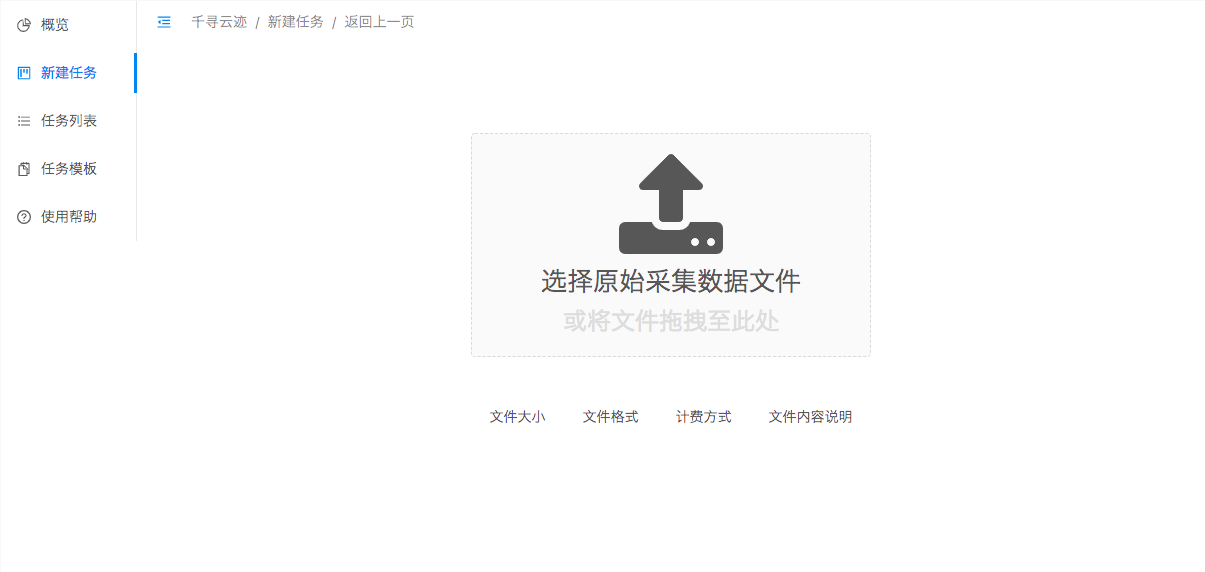
您可登录用户控制台点击选择原始采集数据文件,或拖拽文件将数据文件上传。
任务配置
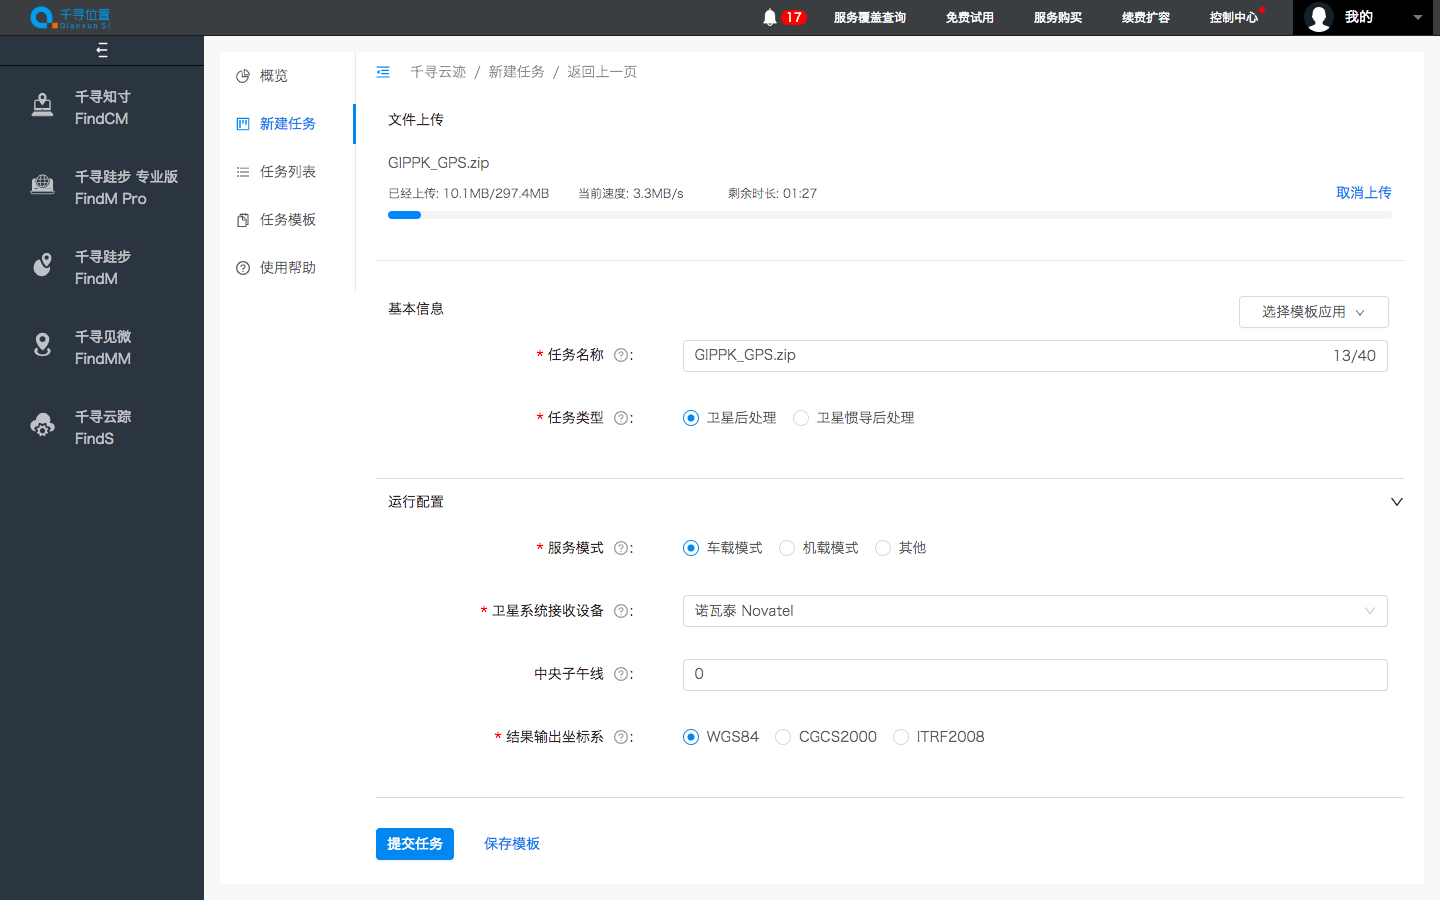
在文件上传的过程中,您即可为即将进行解算的任务设置运行配置。在此,您可以将当前的运行配置保存为任务模板,以供下次直接使用,避免重复的手动输入。在确认任务配置填写完成后,即可提交任务。
注:根据所选任务类型的不同,您可进行的配置项也不同,『卫星惯导后处理』任务类型需要您输入惯导传感器配置参数。初次使用请避免填写遗漏。
轨迹解算
当解算任务被成功创建后,千寻云迹将在云端对其进行轨迹解算。根据您所上传的观测数据的大小,解算过程将消耗几分钟到几小时不等。在此过程中,请您耐心等待。以一份采样率为5Hz、采样时长为15分钟的GNSS观测数据为例,千寻云迹需要大约3分钟对其进行解算。
短信通知
当任务被成功解算后,您的千寻账号所绑定的手机号将收到如下短信通知:温馨提示,您的千寻云迹解算任务{任务编号}已经解算完成,请于控制台查看任务信息和轨迹结果。
如出于某种原因,任务没有被成功解算,您的千寻账号所绑定的手机号将收到如下短信通知:温馨提示,您的千寻云迹解算任务{任务编号}解算失败,失败原因为:{错误信息},请于控制台查看任务信息。
错误排查
当任务解算失败时,千寻云迹为您提供尽可能详细具体的错误信息,以供您进行错误排查。任务解算的失败通常有以下几类原因:
- 原始数据错误:如:
-
原始文件无法解压
-
缺少有效待解算文件
-
待解算文件数据格式错误
-
待解算文件数据信息缺失
-
待解算文件数量错误
-
待解算文件需动态采集
-
缺少有效IMU文件
-
GNSS采样率超出范围,有效范围0.2Hz~20Hz
-
GNSS采样数据不足,需至少60个历元数据
-
GNSS采样时长不足,需不少于1分钟
-
GNSS观测数据缺少伪距信息
-
GNSS观测数据缺少多普勒信息
-
GNSS多普勒数据错误
-
惯导采样率超出范围,有效范围20Hz~1000Hz
-
惯导采样时长不足,需不少于10分钟
-
IMU数据文件格式错误
-
- 解算配置设置错误:如:
- 惯导系统选择错误
- 原始数据与任务类型不符
- 其它未知异常:遇到此情况请联系客服。
任务查看
千寻云迹为您提供可视化的任务管理页面。
筛选查询
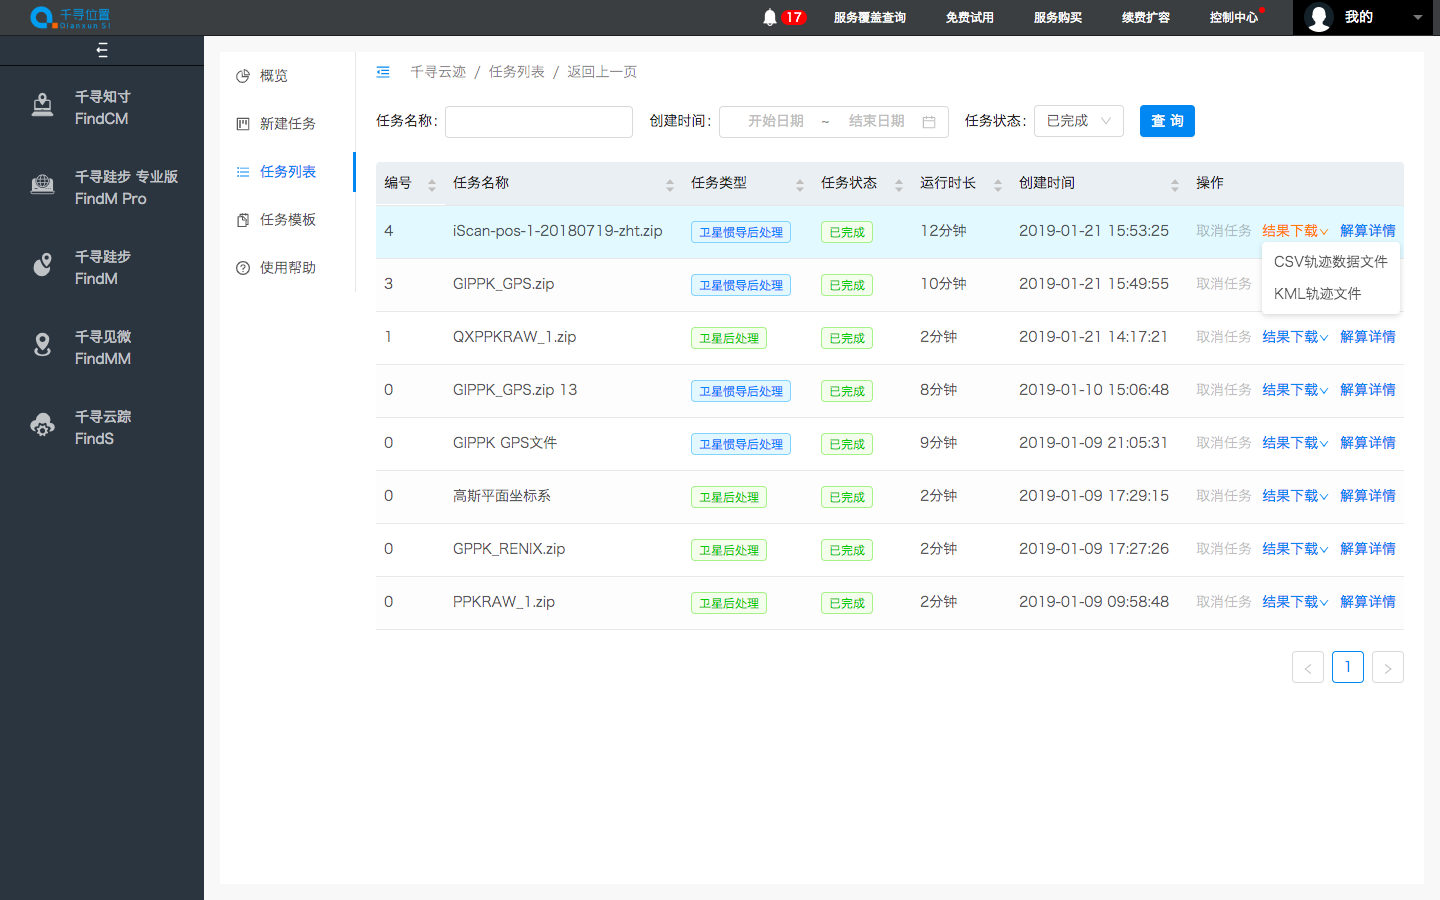
您可以在任务列表页面对现有的任务进行查询,千寻云迹提供任务名称、创建时间、任务状态的多维筛选查询,以及所有字段的正、逆向排序。
任务详情
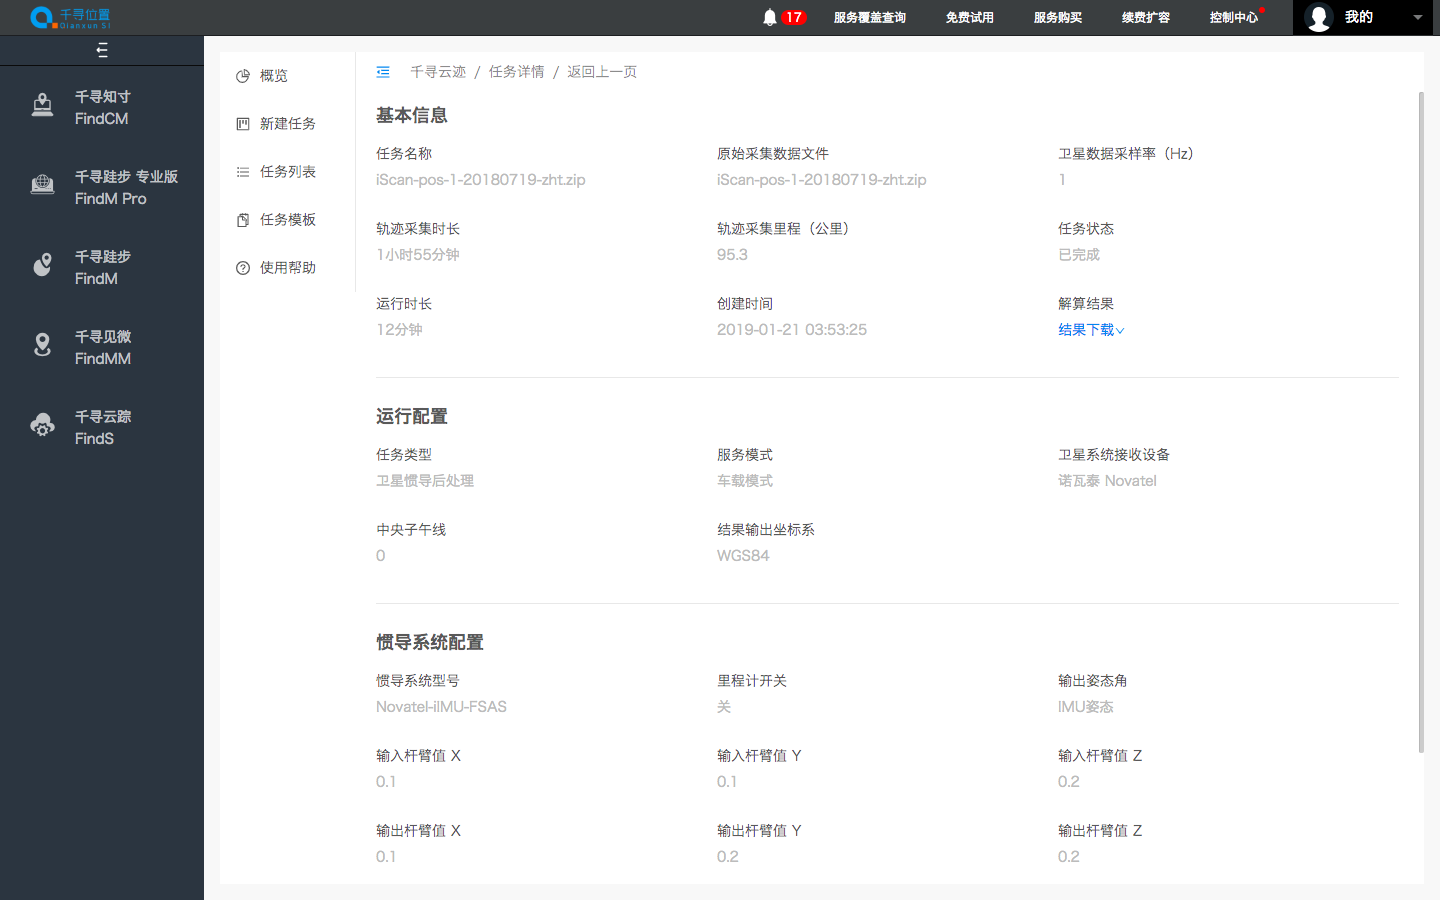
您可以进入每个任务查看其详情信息,包含了更多的任务基本信息、运行配置、惯导系统配置信息。
解算结果报告
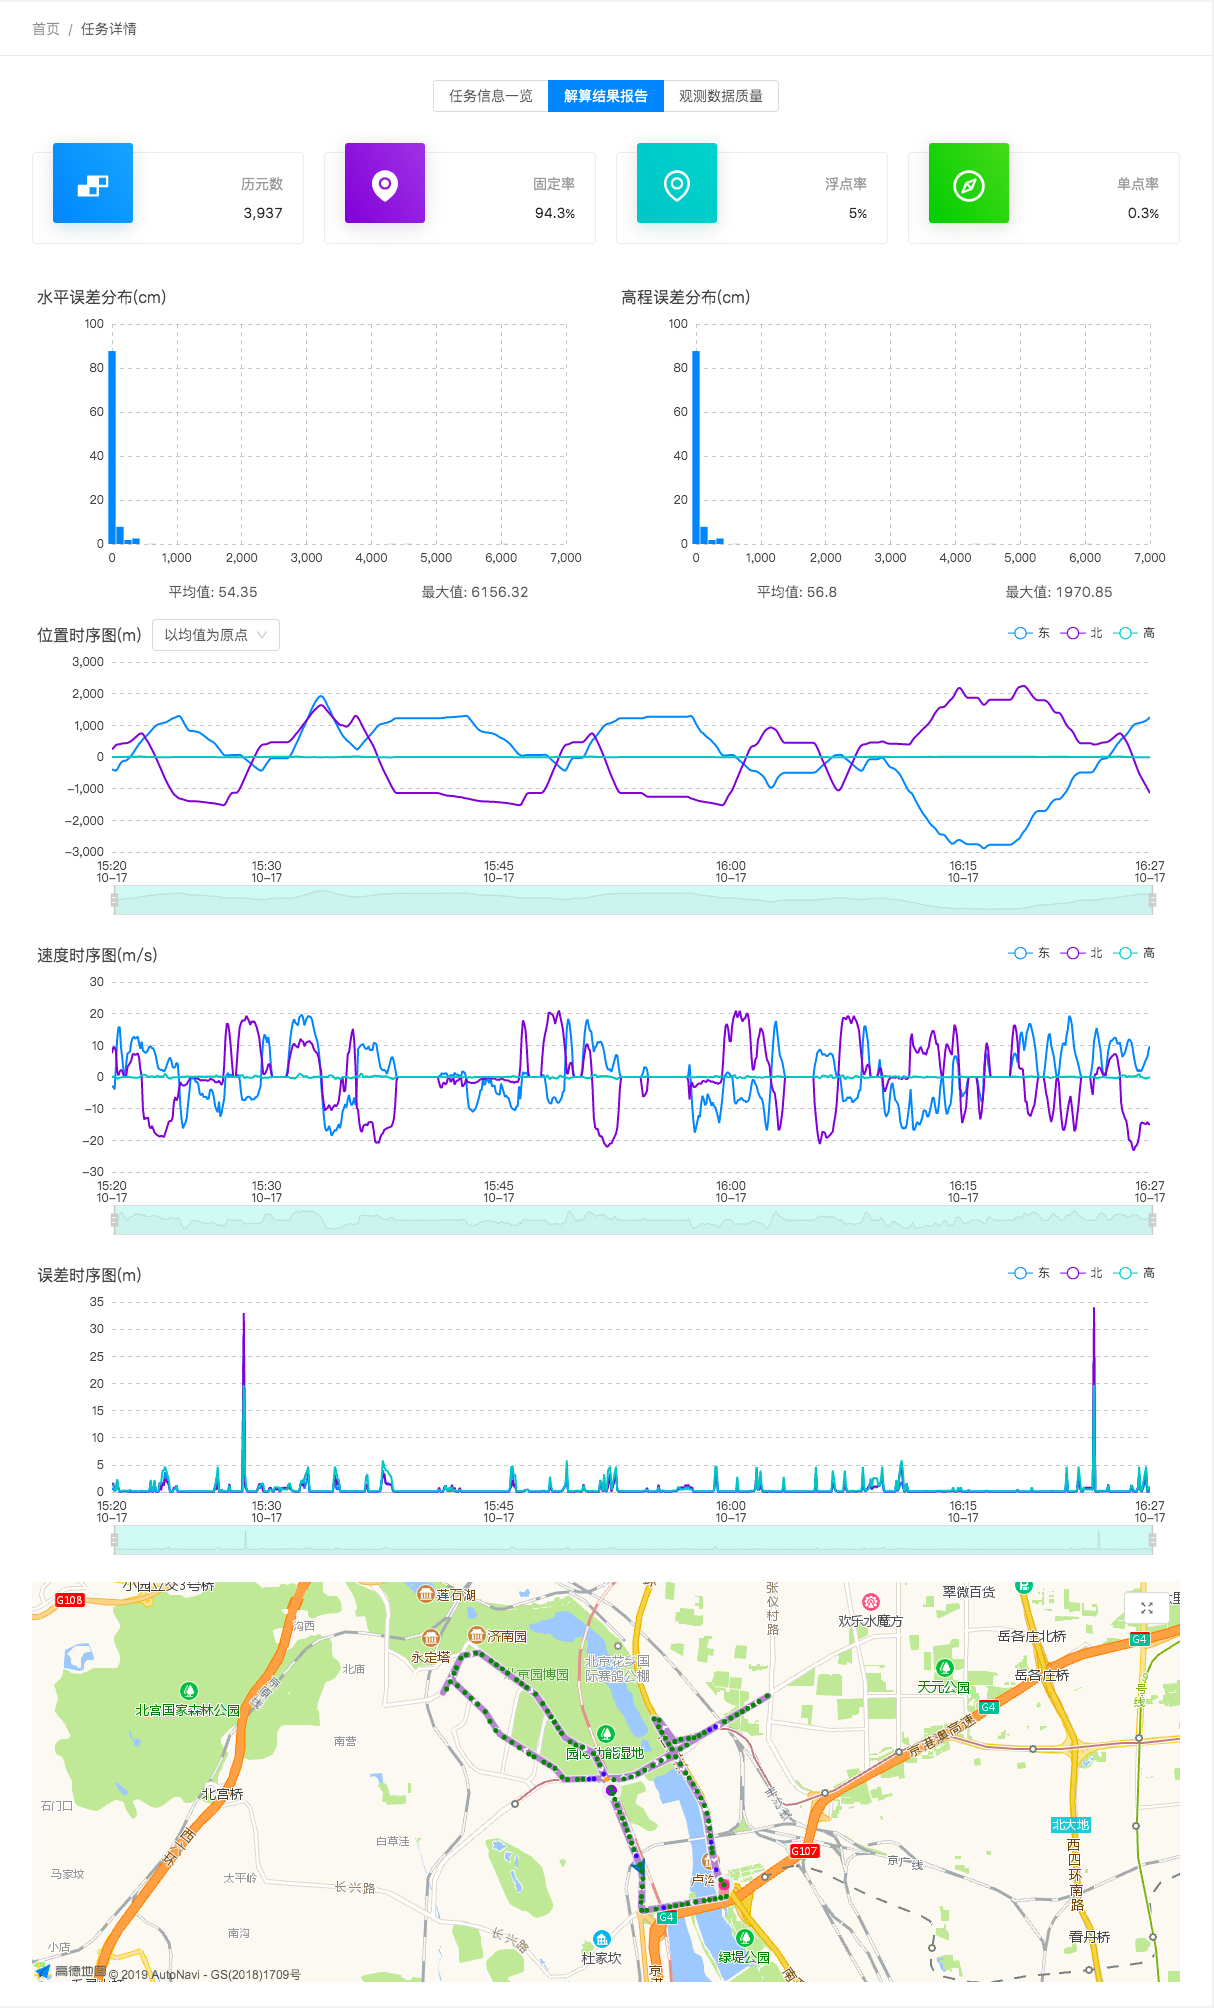
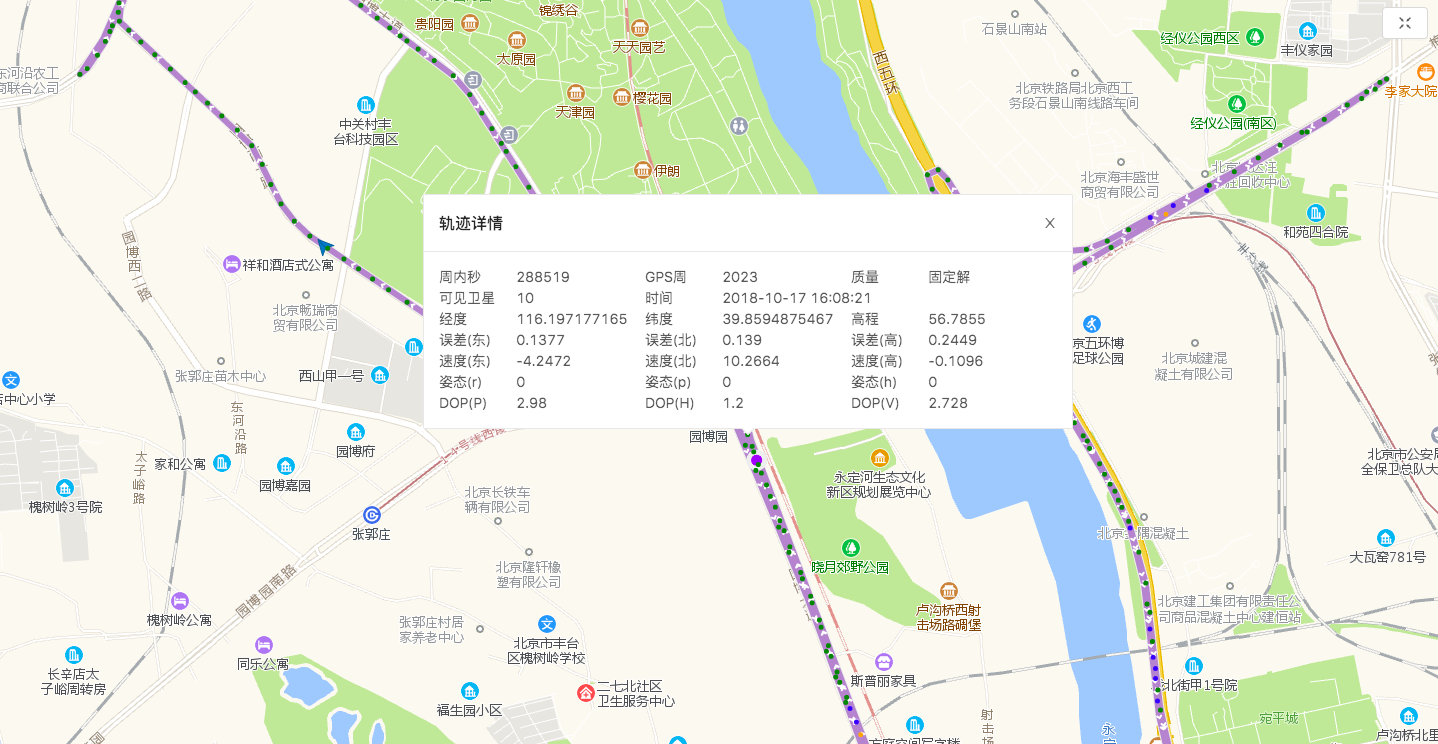
解算结果报告包含了解算结果的概略信息及统计数据。您也可以在轨迹地图中点击位置点查看位置点的详细位置信息。
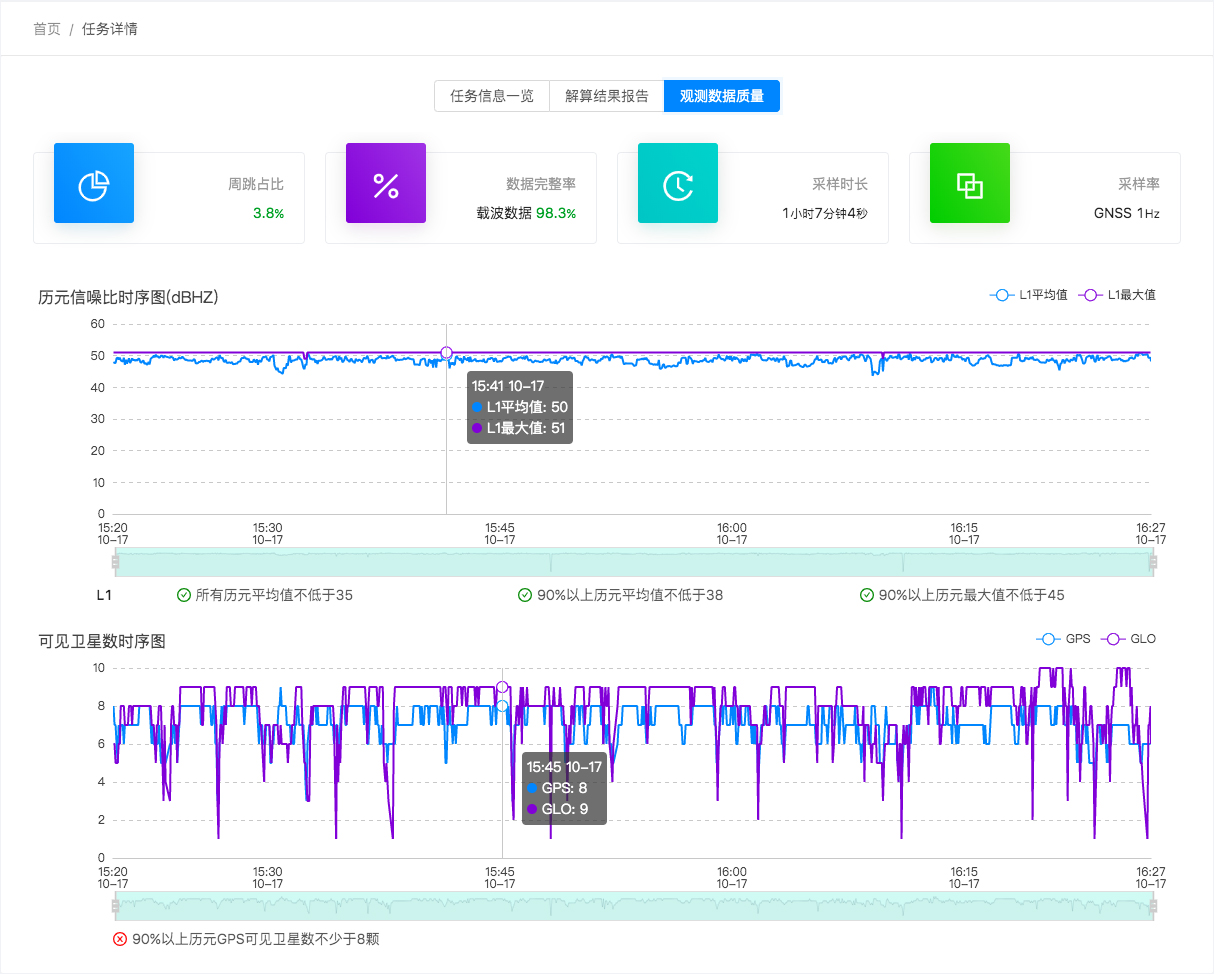
观测数据质量分析
解算结果的精度与原始观测数据的质量密不可分,您可查看千寻对于当前任务原始数据的质量分析以及评估。为了达到理想的定位效果,我们推荐的数据质量标准为:
- 周跳占比:小等于20%
- 载波数据完整率:大等于90%
- 历元信噪比:
- 所有历元的平均值:大等于35
- 90%历元的平均值:大等于38
- 90%历元的最大值:大等于45
- 可见卫星数:
- 90%历元GPS可见卫星数:大等于8
- 90%历元BDS可见卫星数:大等于10
结果下载
当任务被成功解算后,千寻云迹将为任务生成结果轨迹文件,供您随时下载。更多轨迹结果信息,请见GPPK结果文件说明、GIPPK结果文件说明。
任务模板
千寻云迹提供多样化的后处理解算服务,所以在使用过程中,用户会需要理解并使用诸多运行配置项。为了避免用户在每次创建任务时重复手动输入配置内容,千寻云迹提供任务模板功能供您更高效地进行配置管理。
模板创建
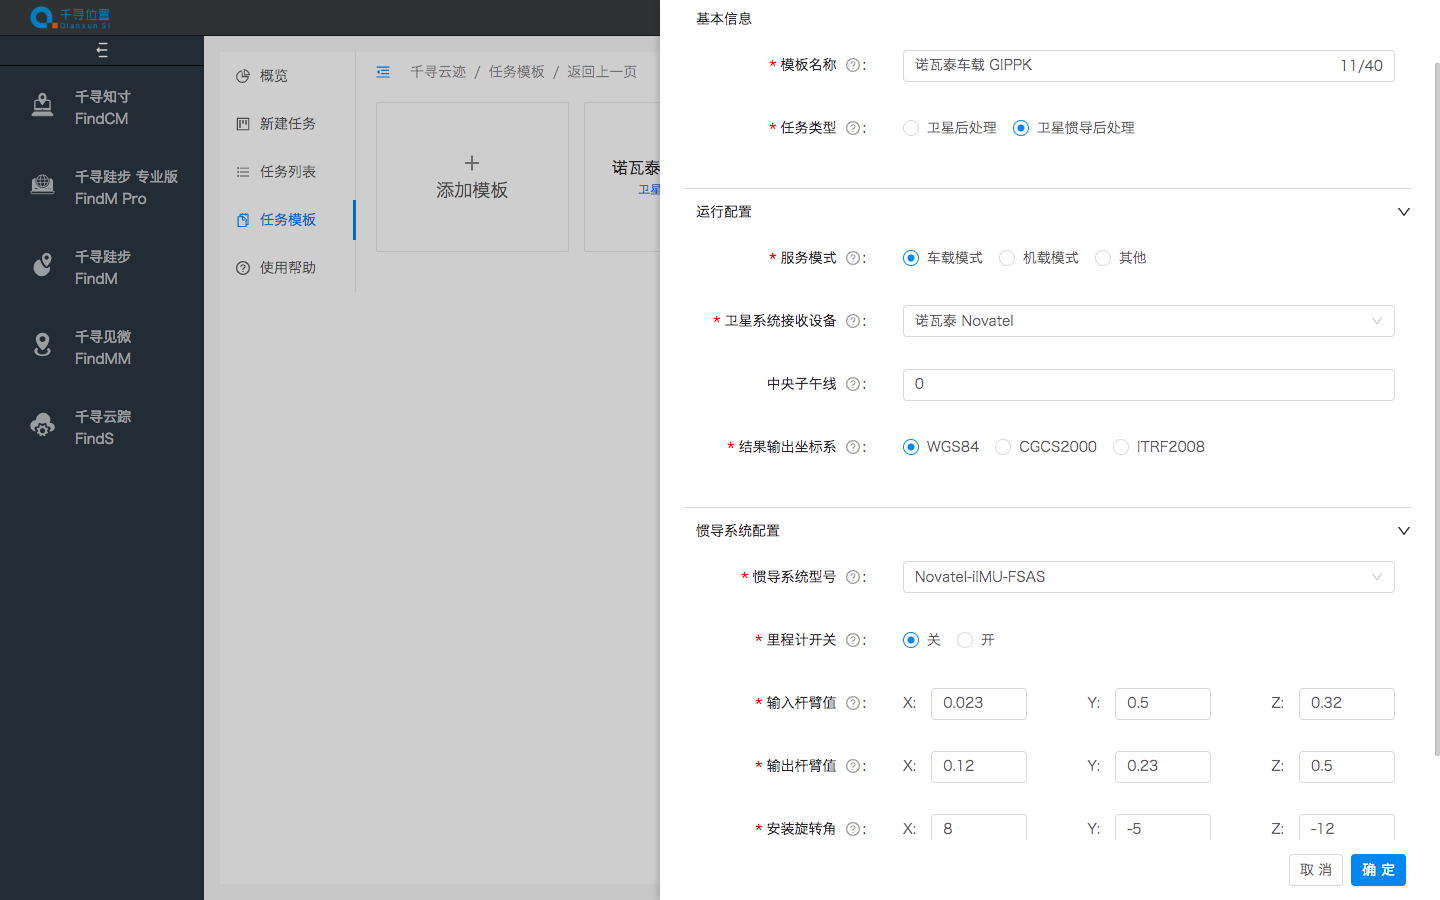
您可以在任务模板页面创建、编辑任务模板。除此之外,您也可以在创建任务时将任务当前的配置信息保存为任务模板。
模板应用
您可以在创建任务时直接使用已有的任务模板,并继续进行配置编辑。
模板管理
千寻云迹提供对于任务模板的管理功能:创建、查看、编辑、删除。
解算任务说明
卫星后处理解算(GPPK:GNSS Post-Processed Kinematic)
任务配置说明
|
配置参数
|
必填
|
内容说明
|
默认值
|
|---|---|---|---|
| 任务名称 | 是 | 用户可自行定义的任务名称 | - |
| 任务类型 | 是 |
|
卫星后处理 |
| 服务模式 | 是 |
千寻云迹会根据载体类型的不同进行针对性算法优化 |
车载模式 |
| 卫星系统接收设备 | 是 |
千寻云迹会根据接收设备的品牌型号进行针对性算法优化 |
诺瓦泰 Novatel |
| 中央子午线 | 否 |
用户可定义中央子午线角度,填写范围为-180至180的整数 用户可选填此配置参数,如果填写,则千寻云迹进行高斯投影转换,并在解算结果中输出高斯投影平面坐标信息 |
- |
| 结果输出坐标系 | 是 |
|
WGS84 |
结果文件说明
解算结果以CSV文件和KML文件输出,并提供给用户下载。CSV轨迹数据文件中包含以下信息:
|
列字段
|
单位
|
说明
|
|---|---|---|
| Station | - | 轨迹点序列 |
| Timestamp(ms) | 毫秒 | UTC时间戳 |
| GPSWeek | - | GPS周 |
| TOW(s) | 秒 | 周内秒 |
| Latitude(deg) | 度 | 纬度 |
| Longitude(deg) | 度 | 经度 |
| H-Ell(m) | 米 | 椭球高程 |
| X(m) | 米 | 高斯平面坐标系 X(如果指定『中央子午线』则有此输出字段) |
| Y(m) | 米 | 高斯平面坐标系 Y(如果指定『中央子午线』则有此输出字段) |
| SDNorth(m) | 米 | 北方向标准差 |
| SDEast(m) | 米 | 东方向标准差 |
| SDHeight(m) | 米 | 高程标准差 |
| Q | - |
解算质量标志位: 1:固定解 2:浮点解 3:单点解 4:未解出 |
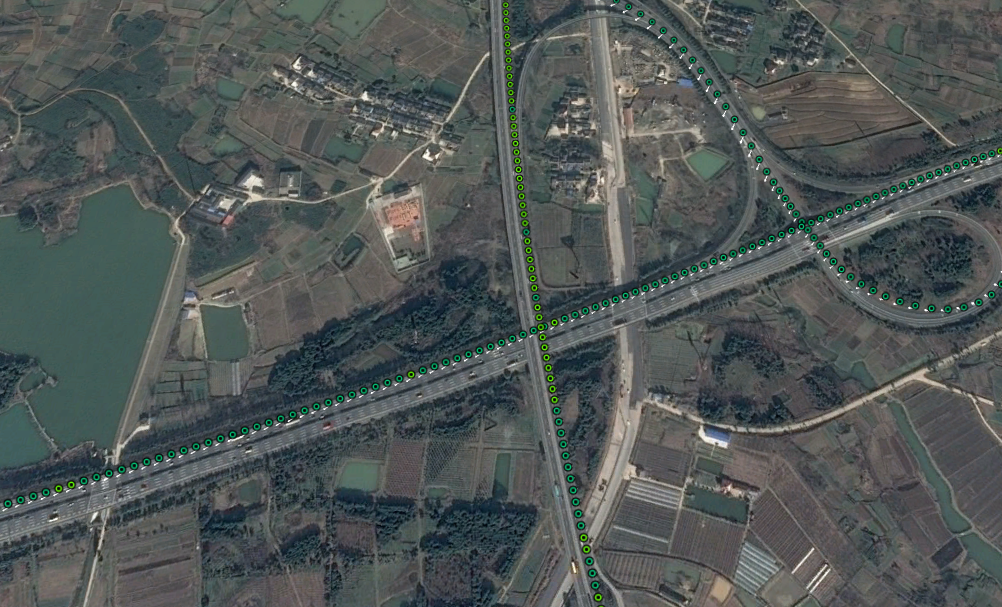
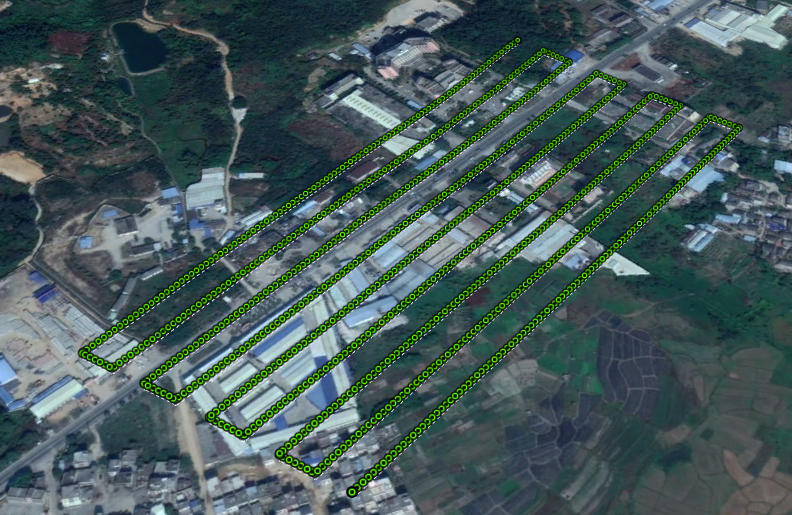
用户可使用第三方工具(如:Google Earth Pro)打开KML,以查看轨迹概况:
卫星惯导后处理解算(GIPPK:GNSS INS Post-Processed Kinematic)
IMU文本文件说明
| 消息头 | $GPIMU | ||
| GPS Time | GPS周:GPS周内秒(e.g.2019:107438.389) | ||
| 参数个数 | 16 | ||
| 字段编号 | 字段说明 | 单位 | 备注 |
| 1 | Time | ms | unix时间 |
| 2 | GYROSCOPE X | rad/s | 陀螺仪 X,没有则填0 |
| 3 | GYROSCOPE Y | rad/s | 陀螺仪 Y,没有则填0 |
| 4 | GYROSCOPE Z | rad/s | 陀螺仪 Z,没有则填0 |
| 5 | ACCELEROMETER X | m/s2 | 加速度计 X,没有则填0 |
| 6 | ACCELEROMETER Y | m/s2 | 加速度计 Y,没有则填0 |
| 7 | ACCELEROMETER Z | m/s2 | 加速度计 Z,没有则填0 |
| 8 | ODOMETER SPEED | m/s 或 count/s |
车轮编码器数值,如果存在倒车则为负数,没有则填0 |
| 9 | MAGNETIC FIELD X | uT | 磁场强度 X,没有则填0 |
| 10 | MAGNETIC FIELD Y | uT | 磁场强度 Y,没有则填0 |
| 11 | MAGNETIC FIELD Z | uT | 磁场强度 Z,没有则填0 |
| 12 | BAROMETER | hPa | 气压传感器,没有则填0 |
| 13 | TEMPERATURE | 摄氏度 | 温度计,没有则填0 |
| 14 | ORITENTATION X | deg | 磁场方向X,没有则填0 |
| 15 | ORITENTATION Y | deg | 磁场方向Y,没有则填0 |
| 16 | ORITENTATION Z | deg | 磁场方向Z,没有则填0 |
|
配置参数
|
必填
|
内容说明
|
默认值
|
|---|---|---|---|
| 任务名称 | 是 | 用户可自行定义的任务名称 | - |
| 任务类型 | 是 |
|
卫星后处理 |
| 服务模式 | 是 |
千寻云迹会根据载体类型的不同进行针对性算法优化 |
车载模式 |
| 卫星系统接收设备 | 是 |
千寻云迹会根据接收设备的品牌型号进行针对性算法优化 |
诺瓦泰 Novatel |
| 中央子午线 | 否 |
用户可选择性定义中央子午线角度,范围为-180至180的整数 如果填写,则千寻云迹将进行高斯投影转换,并在解算结果中输出高斯投影平面坐标信息 |
- |
| 结果输出坐标系 | 是 |
|
WGS84 |
| 惯导系统型号 | 是 |
千寻云迹会根据惯导系统型号进行针对性算法优化 |
- |
| 里程计开关 | 是 |
|
关 |
| 输入杆臂X | 是 | 前向输入杆臂值,范围为-100至100的小数,以米为单位 | 0.0 |
| 输入杆臂Y | 是 | 右向输入杆臂值,范围为-100至100的小数,以米为单位 | 0.0 |
| 输入杆臂Z | 是 | 下向输入杆臂值,范围为-100至100的小数,以米为单位 | 0.0 |
| 输出杆臂X | 是 | 前向输出杆臂值,范围为-100至100的小数,以米为单位 | 0.0 |
| 输出杆臂Y | 是 | 右向输出杆臂值,范围为-100至100的小数,以米为单位 | 0.0 |
| 输出杆臂Z | 是 | 下向输出杆臂值,范围为-100至100的小数,以米为单位 | 0.0 |
| 安装旋转角X | 是 | 绕右向右手系安装旋转角,范围为-180至180的小数,以度为单位 | 0.0 |
| 安装旋转角Y | 是 | 绕前向右手系安装旋转角,范围为-180至180的小数,以度为单位 | 0.0 |
| 安装旋转角Z | 是 | 绕上向右手系安装旋转角,范围为-180至180的小数,以度为单位 | 0.0 |
|
输出姿态角 |
是 |
结果输出的姿态角是以IMU还是载体相对于北东高坐标系的姿态 |
IMU姿态 |
|
结果输出频率 |
是 |
范围为1至200的整数 |
10 |
杆臂值配置说明
由于惯导和 GNSS天线两个硬件无法安装在同一个点上, IMU 测量中心与 GNSS 天线相位中心必定不重合, 因此二者之间存在一个杆臂值。千寻云迹中杆臂测量使用 FRD(前-右-下坐标系),以 IMU为中心测量坐标系下的坐标值, X 轴与 前进方向一致, Z 轴沿当地重力方向,XYZ 符合右手系,如下图所示:
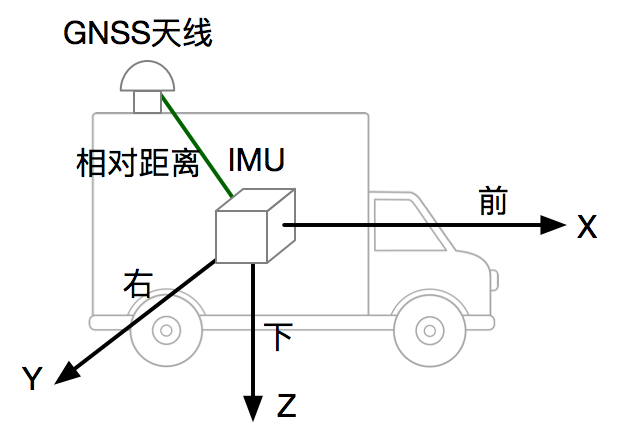
- X 方向:测量 IMU 测量中心到天线相位中心在 X 轴方向上的投影
- Y 方向:测量 IMU 测量中心到天线相位中心在 Y 轴方向上的投影
- Z 方向:测量天线杆从安装板到天线底部在垂向上的高度 a,加上天线底部到天线相位中心的高度 b(即 L1 的相位中心),同时减去安装板到 IMU 测量中心的高度 c,即 Z = - ( a + b - c )
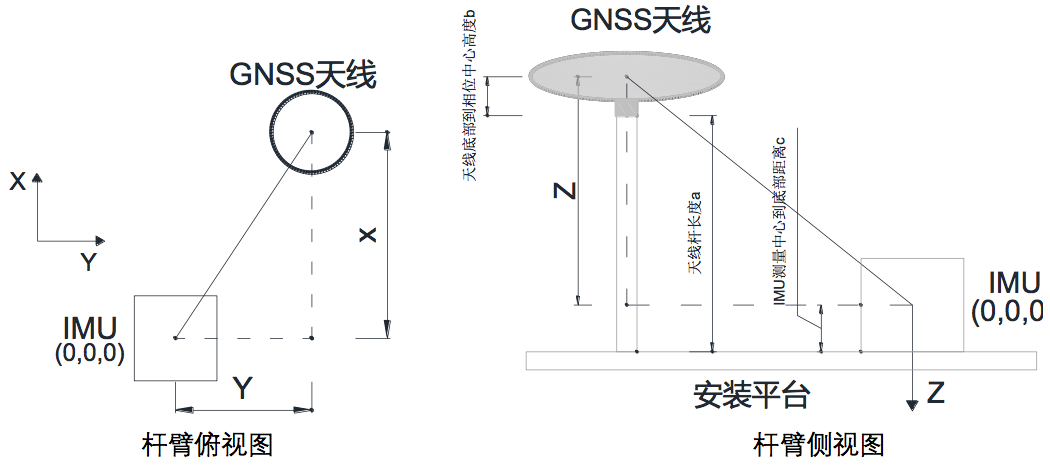
注意:
- 配置杆臂 XYZ,一般天线是在 IMU 上方,云迹定义的 Z 轴朝下,所以 Z 值一般是负数。
- IE 软件配置杆臂的 XYZ 是右前上,千寻云迹杆臂的 XYZ 是前右下,注意杆臂值的转换。
安装旋转角配置说明
理想情况下,千寻云迹期望您的惯导设备以X(右向)、Y(前向)、Z(上向)的方式进行安装,如下图:
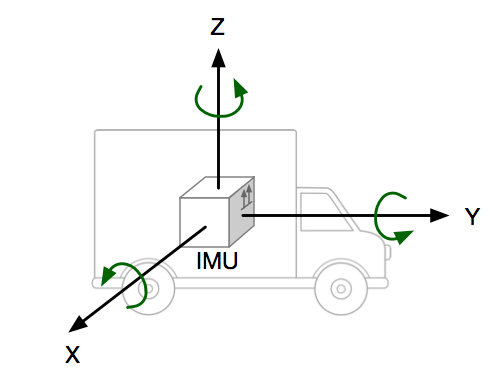
受限于实际的设备安装空间和条件,如果您的安装方式和上图相比有出入,则需要根据实际情况按照Z->X->Y轴顺序依次进行右手系角度测量,并输入各轴的旋转角度差。
以下图为例,如果您的安装方式如『实际安装 (1)』,则:
- X轴:0,Y轴:0,Z轴:-90
如果您的安装方式如『实际安装 (2)』,则:
- X轴:90,Y轴:0,Z轴:-90
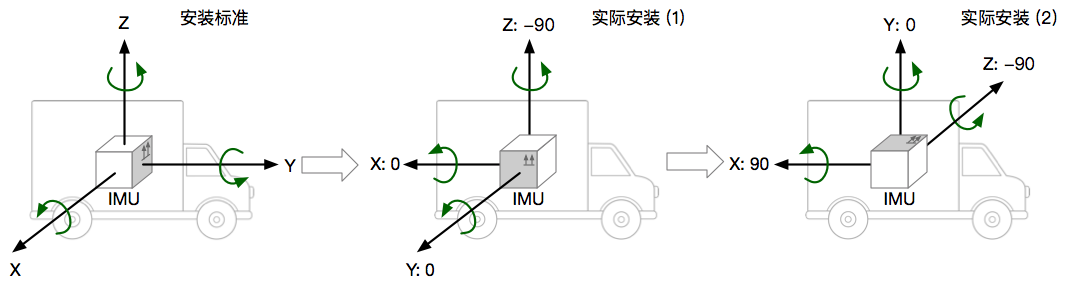
如条件允许,建议您按照安装标准的方式安装惯导设备。
结果文件说明
解算结果以CSV文件和KML文件输出,并提供给用户下载。CSV轨迹数据文件中包含以下信息:
|
列字段
|
单位
|
说明
|
|---|---|---|
| Station | - | 轨迹点序列 |
| Timestamp(ms) | 毫秒 | UTC时间戳 |
| GPSWeek | - | GPS周 |
| TOW(s) | 秒 | 周内秒 |
| Latitude(deg) | 度 | 纬度 |
| Longitude(deg) | 度 | 经度 |
| H-Ell(m) | 米 | 椭球高程 |
| X(m) | 米 | 高斯平面坐标系 X(如果指定『中央子午线』则有此输出字段) |
| Y(m) | 米 | 高斯平面坐标系 Y(如果指定『中央子午线』则有此输出字段) |
| SDNorth(m) | 米 | 北方向标准差 |
| SDEast(m) | 米 | 东方向标准差 |
| SDHeight(m) | 米 | 高程标准差 |
| VelocityNorth(m/s) | 米/秒 | 北向速度 |
| VelocityEast(m/s) | 米/秒 | 东向速度 |
| VelocityUp(m/s) | 米/秒 | 天向速度 |
| HeadAngle(deg) | 度 | 航向角 |
| PitchAngle(deg) | 度 | 俯仰角 |
| RollAngle(deg) | 度 | 横滚角 |
| SDVelocityNorth(m/s) | 米/秒 | 北向速度标准差 |
| SDVelocityEast(m/s) | 米/秒 | 东向速度标准差 |
| SDVelocityUp(m/s) | 米/秒 | 天向速度标准差 |
| SDHeadAngle(deg) | 度 | 航向角标准差 |
| SDPitchAngle(deg) | 度 | 俯仰角标准差 |
| SDRollAngle(deg) | 度 | 横滚角标准差 |
| Q | - |
解算质量标志位: 1:精度<=5cm,RTK固定解,INS/GNSS滤波器稳定 2:精度<=5dm,短时间浮点解、单点解10s 3:精度<=1m,长时间浮点解、短时间单点解,短时间GNSS丢失,<=10s 4:精度<=10m,长时间单点解,短时间GNSS丢失,<=30s 5:精度<=20m,中长时间GNSS丢失,长时间GNSS单点固定 6:精度>20m,长时间GNSS丢失,长时间GNSS定位效果差 |
用户可使用第三方工具(如:Google Earth Pro)打开KML,以查看轨迹概况: